src/ugv_bringup/config/hardware.yaml.
Pinler T3 Gemstone O1 hat adlarıyla ("GPIO22"), PWM kanalları ise modül adlarıyla ("ecap0") yazılır; yazılım bunları
karttaki hatlara kendisi çözer.
1. Bileşenler
2. Kablolama Şeması
Sinyal bağlantılarıhardware.yaml yapılandırmasını gösterir. Kablolama şemasının tamamına
PDF olarak da erişebilirsiniz.
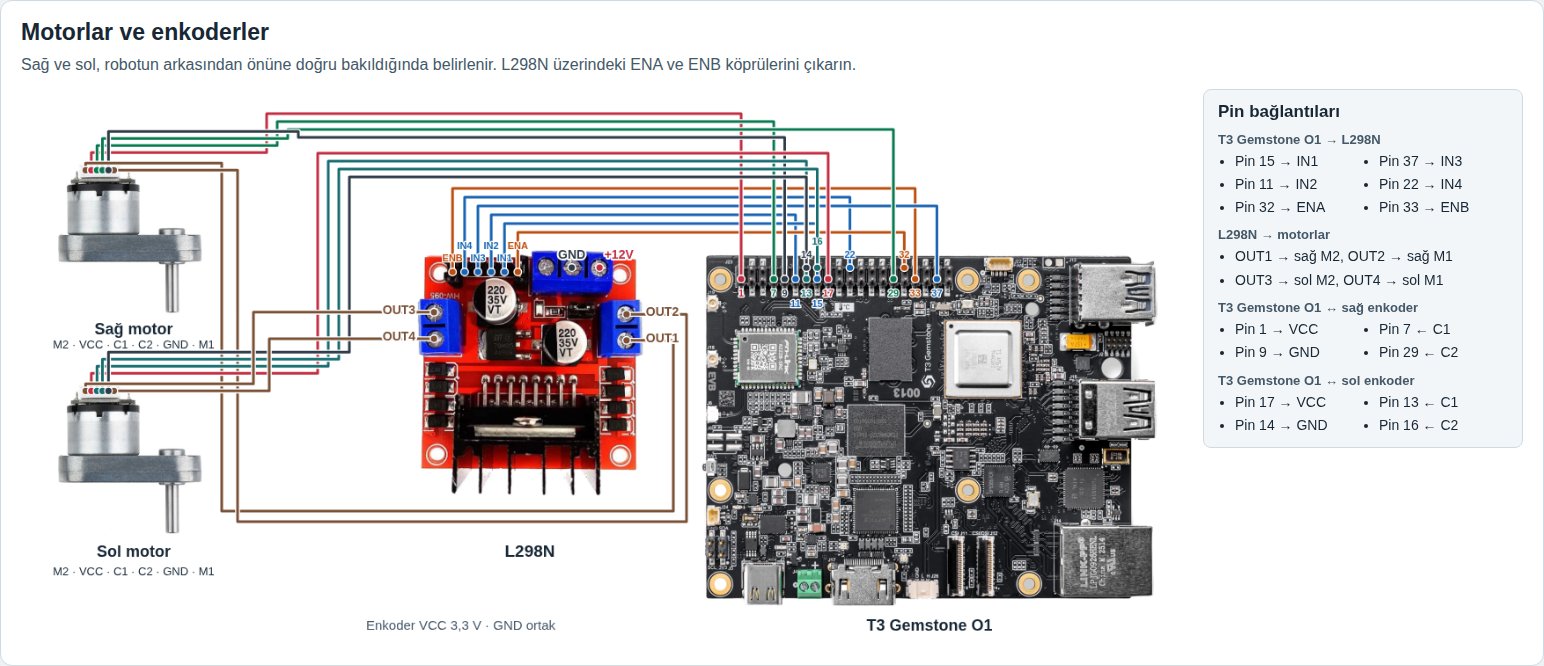
2.1. Motorlar ve enkoderler
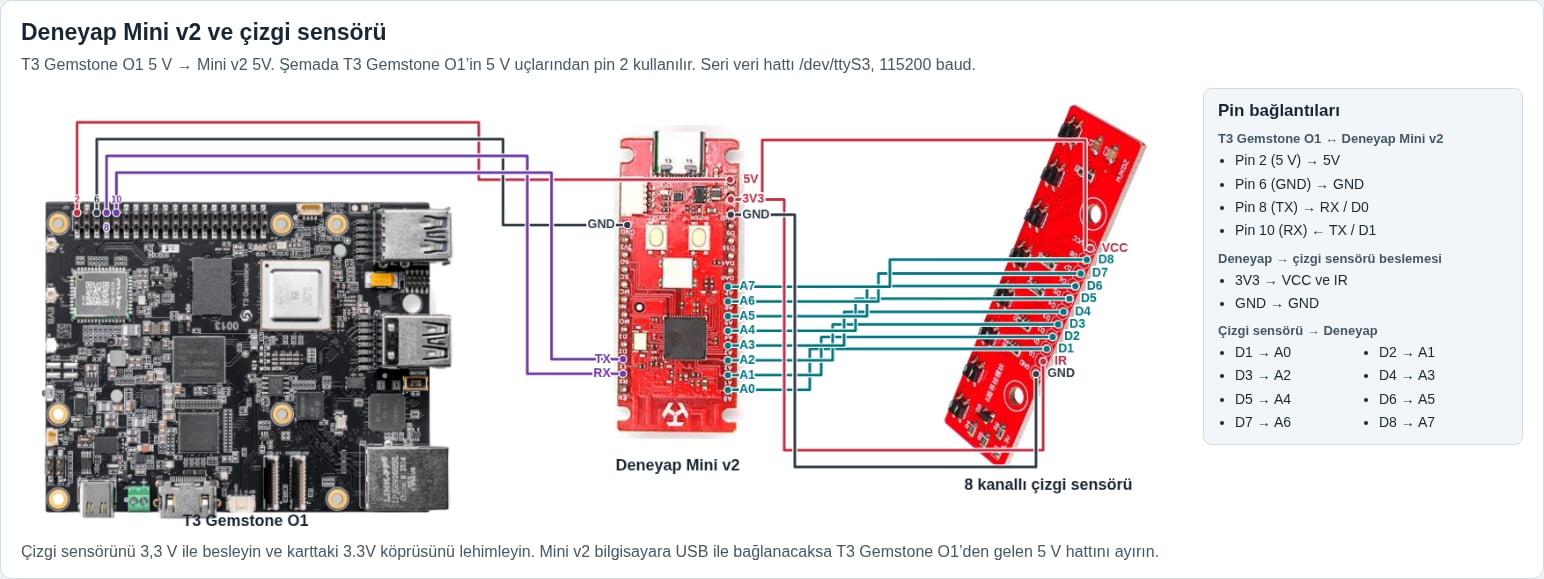
2.2. Deneyap Mini v2 ve çizgi sensörü
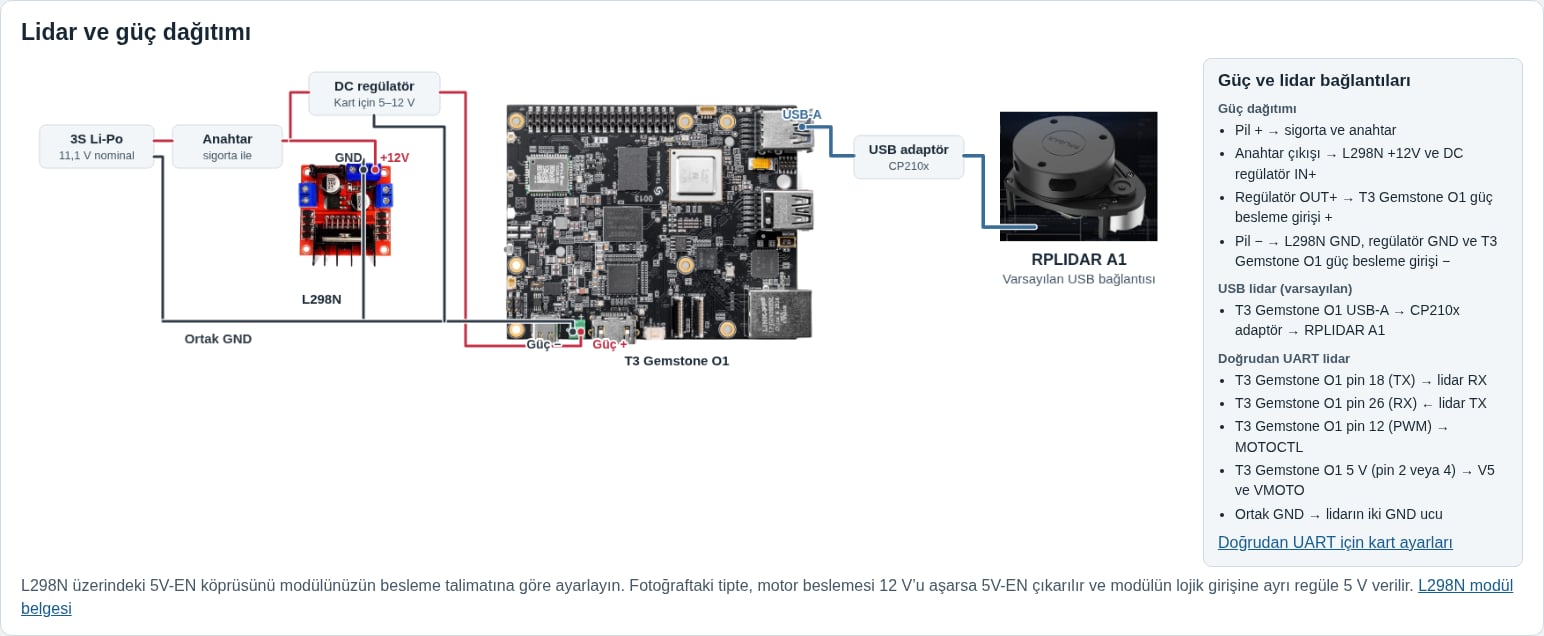
2.3. Lidar ve güç dağıtımı
3. 40 Pinli Konnektör
Tablodaki pin numaraları kart üzerindeki fiziksel numaralardır.
UGV için T3 Gemstone O1 40 pin bağlantı haritası
hardware.yaml’daki left / right
blokları buna göre yazılmıştır. Motorlar başka tarafa takılırsa kablolar değil, left ve right blokları (yön
ayarlarıyla birlikte) yer değiştirir. Bunu doğrulamak için Saha Testi
sırasında hw_check motors önce left tekerini döndürür.
4. Lidar Bağlantısı
RPLIDAR A1 iki şekilde bağlanabilir. Bağlantı türü web arayüzündeki Lidar panelinden seçilir ve seçim robotta (~/.ugv/lidar_source) saklanır. Varsayılan bağlantı USB’dir.
- USB (varsayılan)
- GPIO (UART)
Lidarı kendi adaptör kartıyla T3 Gemstone O1’in USB portuna takın; başka kablo gerekmez. Port
/dev/serial/by-id/
altında kendiliğinden bulunur ve lidar motorunu adaptör sürer.Minimal T3 Gemstone O1 imajında CP210x USB-seri sürücüsü eksik olabilir. lsusb adaptörü gösterdiği hâlde
/dev/ttyUSB0 oluşmuyorsa Kurulum
sayfasındaki sürücü kurulum adımlarını uygulayın.5. Çizgi Sensörü
Kitteki sensör, 8 kanallı bir yansıma sensörü dizisi olan Pololu QTR-8A’dır. Her kanal VCC’ye çekilmiş bir fototransistördür: yansıma arttıkça çıkış gerilimi düşer, siyah çizgide çıkış yaklaşık VCC olur. Kartta karşılaştırıcı yoktur, çıkışlar analogdur. Sensör zemine 3–6 mm mesafede olmalıdır.Sensörün yüksekliği ölçümü doğrudan etkiler. 1 cm yükseklikte beyaz zeminde 2,7–3,0 V, siyahta 3,1 V ölçülmüştür;
bu yükseklikte fark 100 mV’a kadar düşer ve doğrudan GPIO bağlantısında her kanal 1 okunur. Sensörü zemine 3–6 mm
mesafeye indirin.
hardware.yaml → line_sensor_node.type ile seçilir.
- Deneyap Mini v2 (varsayılan)
- Doğrudan GPIO
type: serial yapılandırmasında Mini v2 sekiz analog kanalı milivolt cinsinden okur ve T3 Gemstone O1’in /dev/ttyS3
UART hattına 115200 baud ile saniyede yaklaşık 50 ölçüm gönderir. Her iki kartın UART hatları 3,3 V lojik seviyesi
kullanır.Sensör → Mini v2Mini v2 → T3 Gemstone O1
- Sensörün D1–D8 çıkışları Mini v2’nin A0–A7 girişlerine gider. Mini v2’nin D1 pini burada sensör girişi değil, T3 Gemstone O1’e giden UART TX pinidir.
- Sinyal bağlantısında TX ile RX’i çaprazlayın ve GND uçlarını birleştirin.
- Mini v2’nin 5V pini USB besleme hattına bağlıdır. Programlamak için Mini v2’yi bilgisayara USB ile bağlamadan önce T3 Gemstone O1’den gelen 5 V hattını ayırın. Deneyap Mini v2 pin tanımları
hardware.yaml içinde type: serial, serial.port: /dev/ttyS3 ve serial.baudrate: 115200
olmalıdır. Mini v2’ye yüklenecek yazılım için Kurulum
sayfasına bakınız. Aynı kaynak kod Deneyap Kart 1A v2 için de derlenebilir; bu durumda o kartın pin etiketlerini
izleyin.6. Elektriksel Uyarılar
- T3 Gemstone O1 GPIO’ları 3,3 V’tur. Enkoderler şemada 3V3’ten beslenir; dahili pull-up’ları da 3,3 V’a çeker. Enkoderleri 5 V’tan beslemeyin.
- Çizgi sensörünü yalnızca 3,3 V ile besleyin ve “3.3V” köprüsünü lehimleyin. IR ucu boş kalabilir.
- Lidar 5 V ile beslenir ancak UART sinyalleri 3,3 V’tur ve doğrudan bağlanabilir. Lidar TX → T3 Gemstone O1 RX (pin 26), lidar RX → T3 Gemstone O1 TX (pin 18).
- L298N üzerindeki ENA/ENB jumper’ları çıkarılmış olmalıdır.
- L298N üzerindeki 5V-EN köprüsünü modülün besleme talimatına göre ayarlayın. Motor beslemesi 12 V’u aşarsa 5V-EN köprüsü çıkarılmalı ve modülün lojik girişine ayrı bir 5 V verilmelidir.
- 3S pil dolu iken 12,6 V’tur; L298N yaklaşık 2 V düşürdüğü için motorlar anma geriliminin biraz altında çalışır.
max_wheel_speeddeğerini Saha Testi sırasındahw_check sweepile ölçün. - Batarya, L298N, T3 Gemstone O1 ve enkoder GND’leri ortak olmalıdır.
- T3 Gemstone O1’in güç besleme girişini 5–12 V aralığında besleyin. Tam dolu 3S pil 12,6 V’a ulaştığı için güç besleme girişine uygun bir DC regülatör üzerinden girin. Pil ve Kullanım Güvenliği