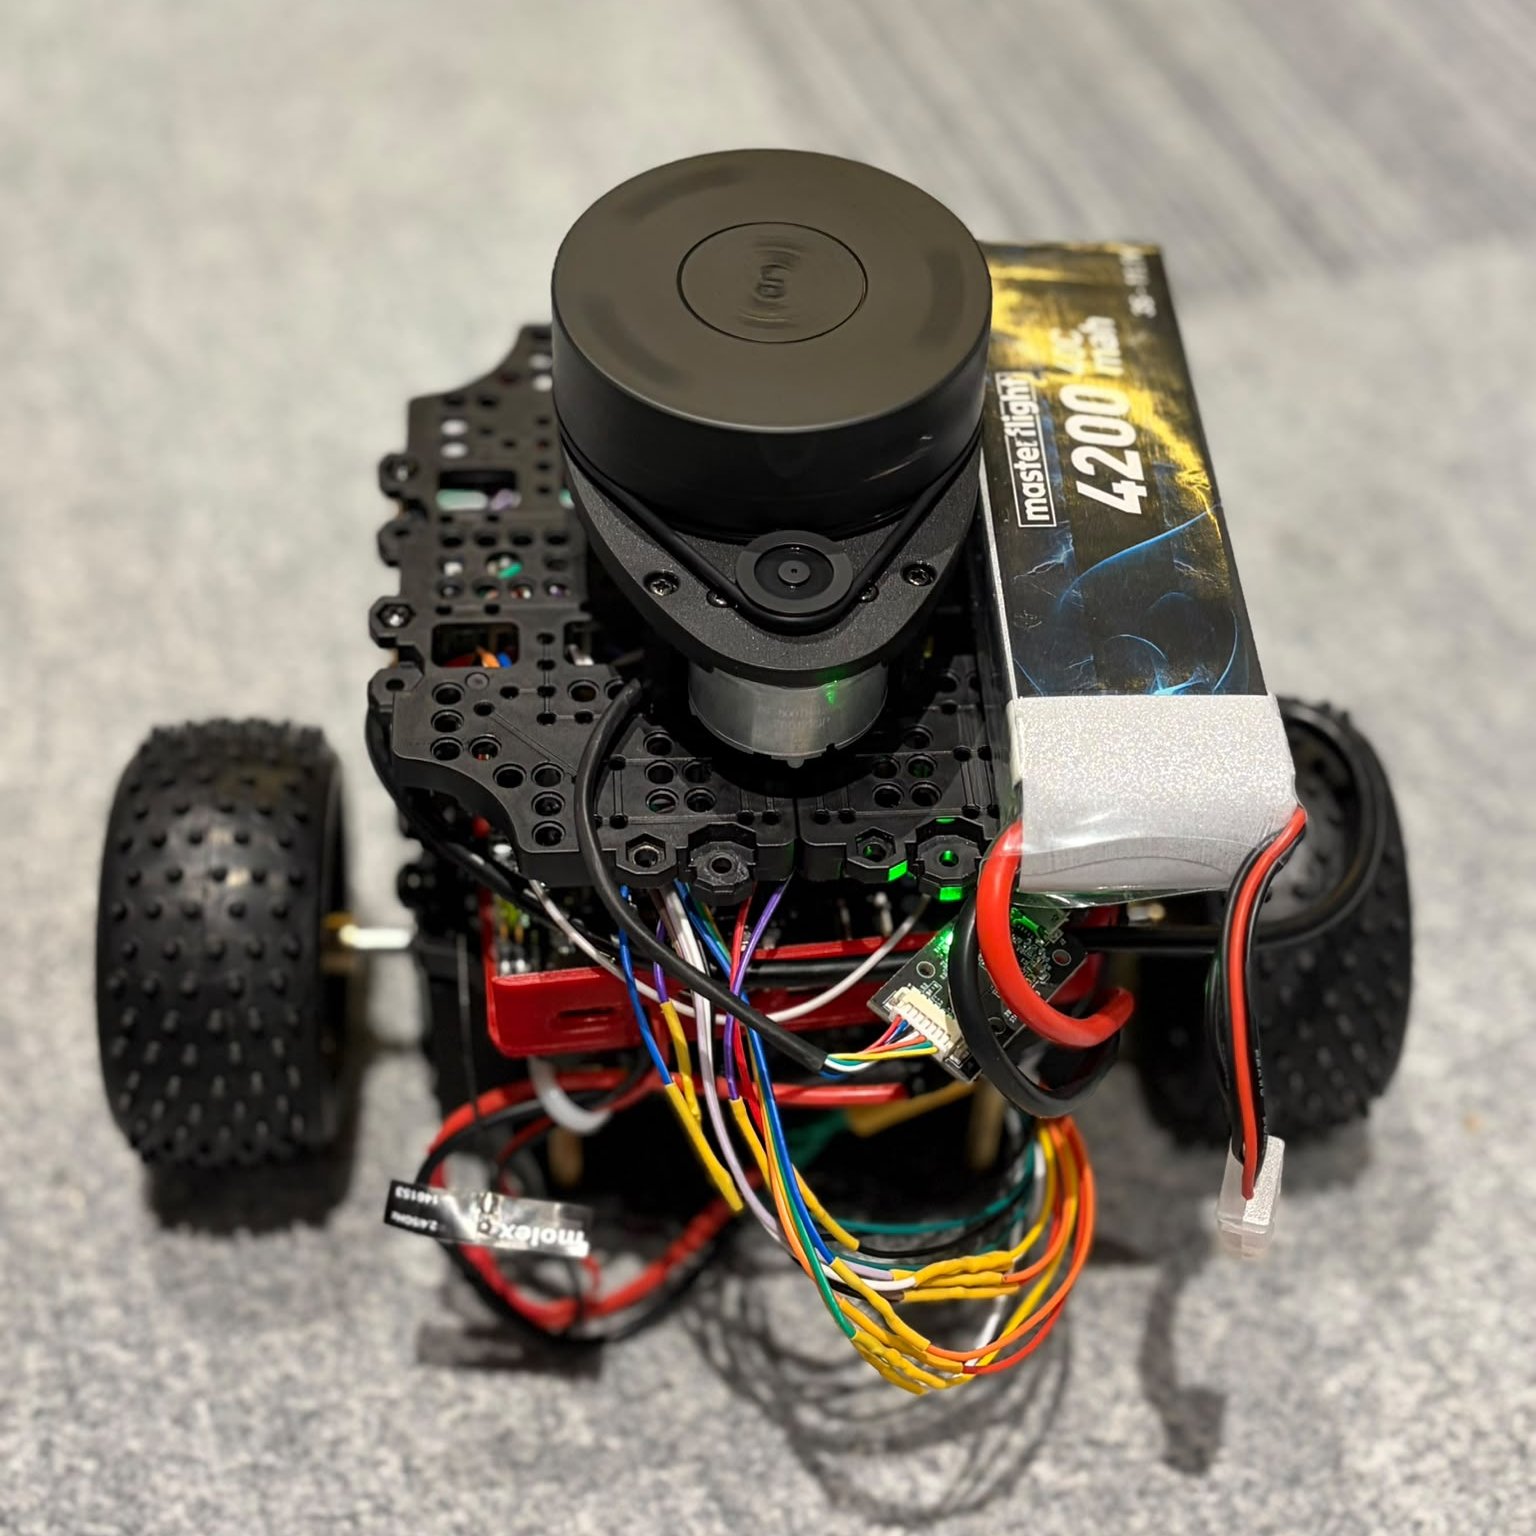
Pil ve kablo yerleşimi
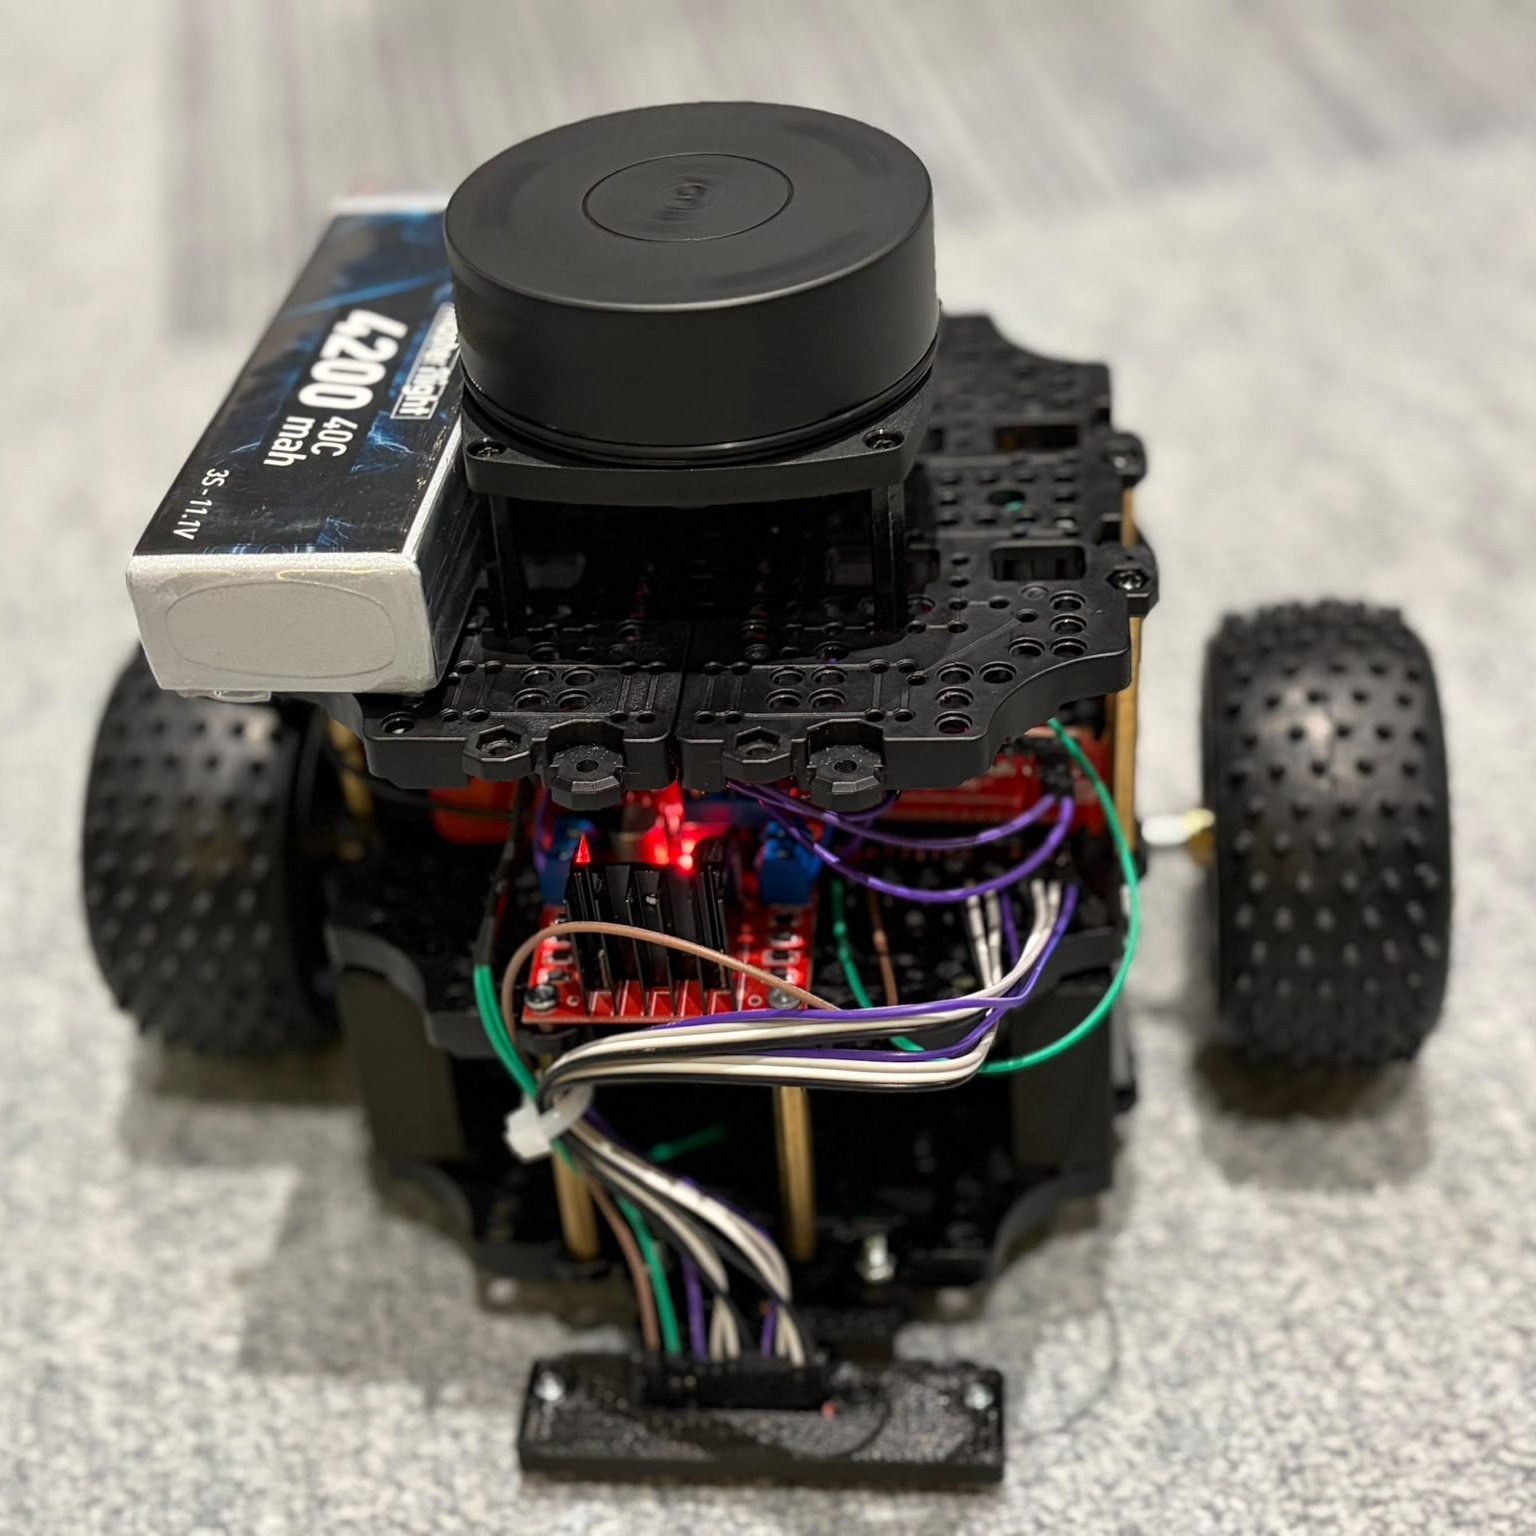
Çizgi sensörü ve motor sürücüsü
1. Giriş
UGV ROS, T3 Gemstone O1 tabanlı, diferansiyel sürüşlü bir kara robotudur. Robot üzerinde Ubuntu 24.04 ve ROS 2 Jazzy çalışır. Robot çizgi izleyebilir, lidar ile çevresinin haritasını çıkarabilir ve Nav2 etkinleştirildiğinde kayıtlı harita üzerinde belirlenen bir hedefe gidebilir.- Manuel sürüş için klavye, ekrandaki yön tuşları veya gamepad kullanılır. Tekerlek hızı enkoderlerle ölçülür, odometri kart üzerindeki IMU ile birleştirilir.
- Çizgi izleme için sekiz kanallı analog sensör Deneyap Mini v2 üzerinden okunur. Beyaz ve siyah zemin ölçümleri web arayüzünden kaydedilir.
- Haritalama ve navigasyon için RPLIDAR A1 kullanılır. Harita kaydedilebilir ve Nav2 etkinleştirildiğinde harita üzerinden hedef verilebilir.
2. Bileşenler
Pin bağlantılarının tamamı Donanım ve Kablolama sayfasında yer almaktadır.
3. Web Arayüzü
Robot üzerinde çalışan UGV Control arayüzüne aynı ağa bağlı bir bilgisayarın tarayıcısından erişilir. Bilgisayarda ROS kurulu olması gerekmez.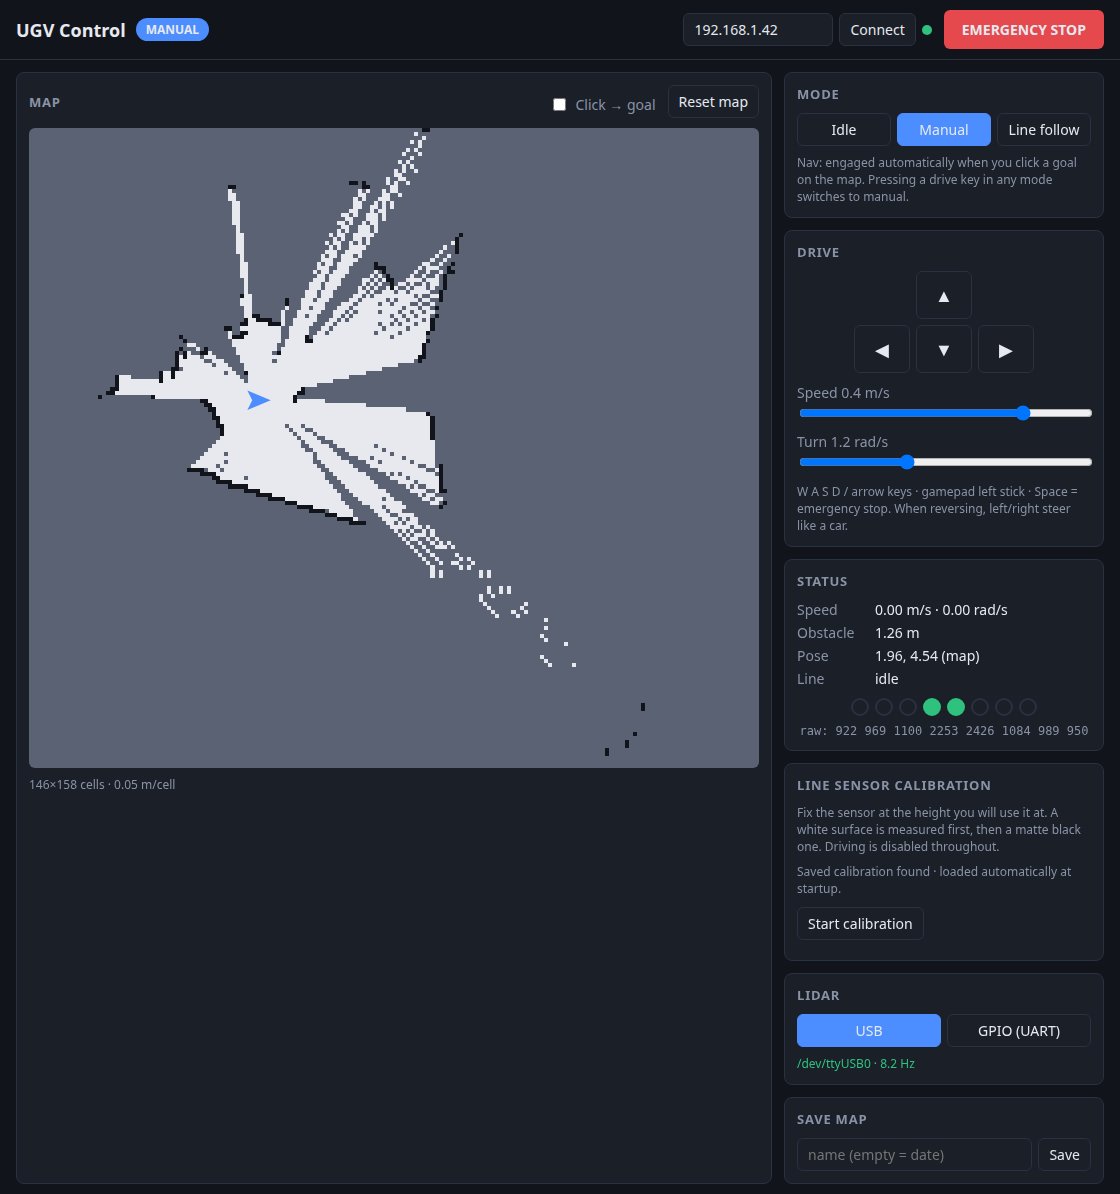
UGV Control ekranı, kayıtlı bir lidar taramasından aktarılan harita ve örnek sensör değerleriyle.
Sürüşü durdurmak için EMERGENCY STOP düğmesini veya Boşluk tuşunu kullanın.
4. İlk Kullanım Adımları
1
İşletim sistemini ve UGV yazılımını kurun
T3 Gemstone O1’e Ubuntu 24.04 imajını yazın, ROS 2 Jazzy’yi ve bağımlılıkları kurup çalışma alanını derleyin.
Ardından Deneyap Mini v2’ye çizgi sensörü yazılımını yükleyin ve PWM/UART overlay’lerini etkinleştirin.
Kurulum
2
Donanımı bağlayın
Güç kapalıyken motor, enkoder, çizgi sensörü ve lidar bağlantılarını tamamlayın.
Donanım ve Kablolama
3
Güvenlik kurallarını okuyun
İlk sürüşten önce pil ve kullanım güvenliği kurallarını okuyun.
Pil ve Kullanım Güvenliği
4
Saha testini yapın
Tekerlekleri yerden kaldırarak motor yönlerini, enkoderleri, IMU’yu ve lidarı adım adım doğrulayın.
Saha Testi
5
Robotu başlatın ve kullanın
Robotu başlatın, web arayüzünü açın, çizgi sensörünü kalibre edin ve harita çıkarın.
Kullanım
5. Teknik Referanslar
Mimari
ROS 2 paketleri, konular, servisler ve sürüş modları
Simülasyon
Robot olmadan Gazebo’da haritalama, navigasyon ve çizgi izleme
Ağ Bağlantısı
Robotu yeni bir Wi-Fi ağına bağlama ve IP adresini bulma
PWM
T3 Gemstone O1 PWM kanalları ve overlay yapılandırması
IMU
Kart üzerindeki ICM-20948 sensörü